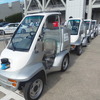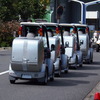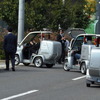
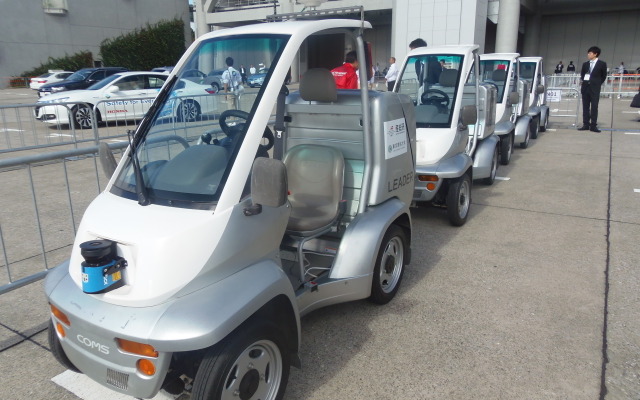
ITS世界会議のショーケースデモンストレーションでは、自動車技術会カーロボティクス調査研究委員会が企画した「自動運転システム」が披露された。カルガモのような隊列自動運転ロボットも登場した。
これは、東京理科大学と産業総合研究所の共同研究で、超小型電気自動車(EV)が隊列を組んで走行するシステムだ。
この車体は、トヨタ車体が販売している1人乗り用超小型EV「CMOS」だが、ユニークな点は前後それぞれの車体の追従方法(連結方法)が異なっている点だろう。東京理科大学の小木津武樹助教は「我々の研究コンセプトは、1台ずつ賢く自律走行させるのでなく、先導車の後に追従してくる車体を、より安価な連結方法、高い信頼性のもとで実現できるように考えていることだ」と説明した。
今回は3台の車体ですべて異なる連携方式を取っており、どれが良いのかという点を中立的な立場で検証しているところだという。
たとえば、先導車と1台目については、無線による車車間通信による追従制御が行なわれていた。1台目の車体フロント部には、SICK製のレーザーレンジファインダー(LRF)が搭載されており、前方(先導車)の距離と相対向き測定していた。そして速度と加速度の情報を無線(WiFi)でやり取りし、その情報をベースに車間距離とハンドルの制御を行なうことで、自動走行する仕組みだ。後部には制御用の機材が積まれていた。
また2台目と3台目の車両はワイヤーによるセミハード連結方式を採用。
前方の車体にワイヤーを直接付けることにより、ワイヤーの巻き取り長さから距離を取り、エンコーダによってワイヤー角度もセンシングする。「LRFのようなセンシング方式は天候によって情報が左右されてしまうが、ある程度メカニカルにすることで問題を解決できる」(小木津助教)。また通信系が無線ではなく、有線であることも面白い点だ。すべてをワイヤードにすることで、安全で信頼性に優れたものにするという徹底振りだ。
3台目と4台目はユニバーサルジョイントを用いたハード連結方式にしていた。ジョィントの角度によって、車体のハンドルも回転するようになっている。こちらはヨットを運ぶための牽引装置をそのまま利用したものだという。「ただし単純に牽引してしまうと、後続車の重量の影響で不安定な動きになってしまう。そこで車車間通信で後続車も同調できるようにトルクを最適化している」(小木津助教)。
このように目的地が同じ車両の追従形態として、複数の追従(連結)方式を採用することで、状況やコストに応じたサービスを実現できるわけだ。実際のコストについては「1台目が数百万円、2台目が数十万円、3台目以降が数万円程度になる」と小木津助教。
今回の研究目的は、もちろん利用者の安全性や利便性の確保という側面もあるが、他にも高齢者の移動手段やシェアリングカーの回収・配送、巡回ルートの自動連結といった用途も考えられるという。車体との車間距離については数十センチオーダを保って走行できるため、何台でも接続することが可能だ。