日立グループ3社(日立製作所、日立オートモティブシステムズ、クラリオン)は10月14日、一般道での自動運転実用化に向け、歩行者の行動変化を予測し衝突を防止する基本技術を開発したと発表した。
今回3社は、ロボットの移動経路を計画する際に用いられるポテンシャル法に着目。移動体と障害物との位置関係から移動体の将来行動を予測し、自車との衝突を防止する基本技術を開発した。
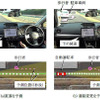
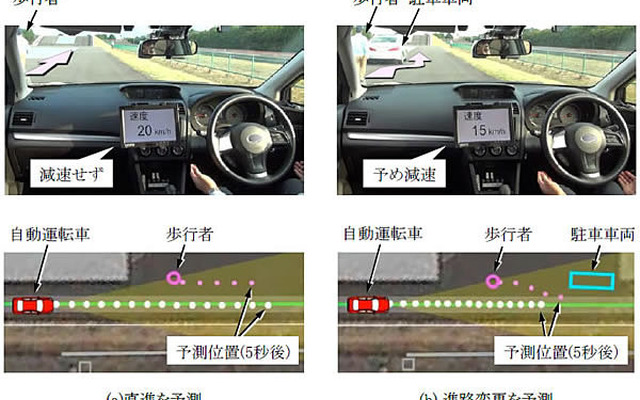
具体的には、歩行者が駐車車両などの障害物を避け、リスクポテンシャルの低い空間へ進路変更する行動変化をモデル化。本技術により、歩行者と自車の衝突が予測される場合は、加速度変化を最小化する最適速度パターンで滑らかに減速し、安全性が保たれる場合は、減速せずに実用的な速度を維持することが可能となる。
自車の周囲に歩行者や障害物が存在する状況では、安全性と実用性を考慮し、衝突確率の低減と快適な速度や加速度を維持する最適速度パターンをリアルタイムに計画することが必要で、最適値の探索を高速に演算することが求められる。従来は、最適値探索に高い演算負荷がかかるため、短時間での演算が困難で、衝突確率マップが格納されたメモリへのアクセス速度向上、および最適値探索の演算回数低減が課題だった。
開発した技術では、従来、進行方向と道路幅の2次元マップで表現していた衝突確率を、予め自車の計画軌道を固定し、道路幅の情報を省略した1次元マップに置き換えることで、メモリへのアクセス高速化を実現。さらに、複数の最適値探索演算の並列処理を組み合わせることで、演算の高速化を図った。汎用的な組込みプロセッサによるソフト処理と比較して約200倍に高速化できることを確認。これにより最適速度パターンをリアルタイムに計画することが可能になる。
3社は、今回開発した技術の有効性を確認するため、実験車による検証を実施。実用的な歩行者通過速度、良好な乗り心地の基準である加速度(2.2m/s2以下)、加速度変化(2.0m/s3以下)を達成した。
今後は米国ミシガン大学が2015年7月に開設した自動運転車やコネクテッドカーの走行実験プロジェクト「Mcity(エムシティ)」などの走行環境を活用し、実験車による評価検証を重ねていく予定だ。